
दृश्य:0 लेखक:साइट संपादक समय प्रकाशित करें: २०२६-०८-२४ मूल:साइट


उच्च-मात्रा वाली प्रेस लाइनें आक्रामक चक्र समय को हिट करने, आउटपुट को अधिकतम करने और ऑपरेटरों को खतरे के क्षेत्र से बाहर रखने के लिए स्टैम्पिंग स्वचालन पर निर्भर करती हैं। मुख्य इंजीनियरिंग बाधा सही स्थानांतरण तंत्र का चयन करना है। यदि आप अत्यधिक जटिल प्रणाली चुनते हैं, तो आप पूंजीगत व्यय और प्रोग्रामिंग समय बढ़ा देते हैं। यदि आप अत्यधिक सरल प्रणाली चुनते हैं, तो आप क्लीयरेंस टकराव का जोखिम उठाते हैं और भविष्य में आपके द्वारा चलाए जा सकने वाले हिस्सों के प्रकारों को सीमित कर देते हैं। हम किनेमेटिक्स, भाग ज्यामिति, परिशुद्धता और प्रेस लेआउट के आधार पर इन प्रणालियों के बीच यांत्रिक अंतर का मूल्यांकन करेंगे। यह तकनीकी मूल्यांकन ढांचा आपको 2डी बनाम 3डी स्टैम्पिंग मैनिपुलेटर की निश्चित रूप से तुलना करने में मदद करेगा ताकि आप अपनी सुविधा के परिचालन लक्ष्यों के साथ यांत्रिक क्षमताओं को संरेखित कर सकें।
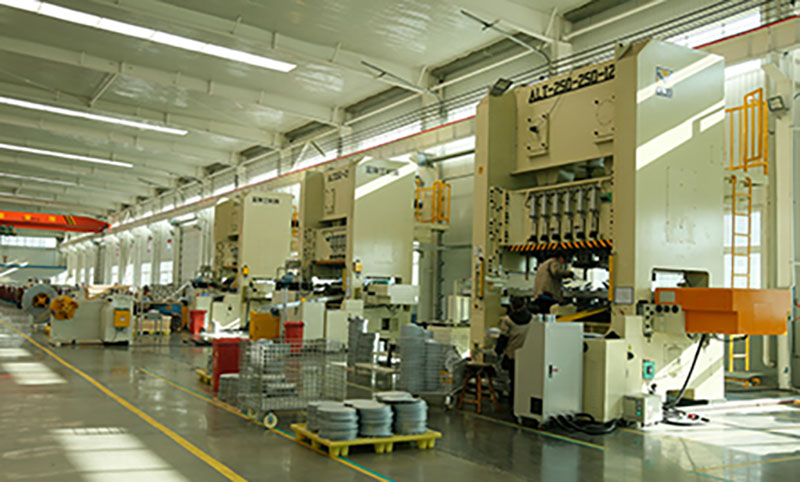
गतिज बाधाएं: 2डी मैनिपुलेटर्स सख्ती से समतल (XY) अक्षों पर काम करते हैं, जिससे वे फ्लैट भाग स्थानांतरण के लिए अत्यधिक कुशल हो जाते हैं, जबकि 3डी मैनिपुलेटर्स गहरे खींचे गए या जटिल ज्यामिति के लिए आवश्यक Z-अक्ष (और अक्सर घूर्णी क्षमताओं) को जोड़ते हैं।
थ्रूपुट बनाम लचीलापन: 2डी सिस्टम आम तौर पर कम गति पथों के कारण तेज चक्र समय और उच्च बेसलाइन कठोरता प्रदान करते हैं, जबकि 3डी सिस्टम जटिल डाई को साफ करने और प्रेस के बीच भागों को पुन: व्यवस्थित करने के लचीलेपन के लिए सीमांत गति का त्याग करते हैं।
लागत वास्तविकताएँ: 2डी मैनिपुलेटर की अग्रिम लागत काफी कम है, जो इसे सरल कार्यों के लिए एक बजट-अनुकूल विकल्प बनाती है, लेकिन यदि जटिल भाग अनुबंधों को पूरा नहीं किया जा सकता है, तो लंबी अवधि की गणना में प्रतिबंधित भविष्य की बोली क्षमताओं की संभावित लागत को ध्यान में रखना चाहिए।
एकीकरण आवश्यकताएँ: 3डी स्टैम्पिंग ऑटोमेशन मैनिपुलेटर्स को 2डी वेरिएंट की तुलना में अधिक उन्नत टकराव बचाव प्रोग्रामिंग, परिष्कृत एंड-ऑफ-आर्म टूलींग (ईओएटी), और सख्त प्रेस सिंक्रोनाइजेशन की आवश्यकता होती है।
विषयसूची
एक 2डी स्टैम्पिंग मैनिपुलेटर सख्ती से समतल गति प्रोफ़ाइल पर काम करता है। यांत्रिक वास्तुकला गति को दो प्राथमिक दिशाओं तक सीमित करती है। यह स्टेशनों के बीच भागों को स्थानांतरित करने के लिए एक्स-अक्ष के साथ क्षैतिज स्थानांतरण का उपयोग करता है। यह प्रेस क्षेत्र में प्रवेश करने और बाहर निकलने के लिए Y-अक्ष के साथ क्षैतिज पहुंच या पिच का उपयोग करता है। इस प्रणाली में स्वतंत्र ऊर्ध्वाधर उठाने की क्षमताओं का अभाव है। यह भाग को डाई शू से ऊपर उठाने के लिए पूरी तरह से प्रेस स्ट्रोक और आंतरिक डाई लिफ्टर्स पर निर्भर करता है।
2डी प्रणाली की यांत्रिक सादगी बड़े पैमाने पर संरचनात्मक कठोरता प्रदान करती है। कम चलती कुल्हाड़ियों का मतलब है कम आर्टिक्यूलेशन बिंदु जो लोड के तहत फ्लेक्स कर सकते हैं। यह कठोरता उच्च गति स्थानांतरण के दौरान कंपन को कम करती है। कम कंपन आक्रामक त्वरण और मंदी प्रोफाइल की अनुमति देता है। आप स्थितिगत दोहराव से समझौता किए बिना अधिकतम थ्रूपुट प्राप्त करते हैं। सर्वो मोटर्स रैखिक रेल को अधिकतम वेग से चला सकते हैं क्योंकि उन्हें ऊर्ध्वाधर मस्तूल के ब्रैकट भार से नहीं लड़ना पड़ता है।
ये सिस्टम विशिष्ट विनिर्माण वातावरण में उत्कृष्टता प्राप्त करते हैं। विशिष्ट अनुप्रयोगों में उथले निर्माण संचालन और फ्लैट ब्लैंक फीडिंग शामिल हैं। वे प्रगतिशील डाई सेटअपों पर हावी होते हैं जहां ऊर्ध्वाधर निकासी न्यूनतम होती है और हिस्से अपेक्षाकृत सपाट रहते हैं। सरल ब्रैकेट, वॉशर, या फ्लैट पैनल बनाने वाली सुविधाओं को इस वास्तुकला से अत्यधिक लाभ होता है। 2डी सेटअप सीधी ज्यामिति के लिए बेजोड़ विश्वसनीयता प्रदान करता है जिसके लिए जटिल मध्य-वायु हेरफेर की आवश्यकता नहीं होती है।
एक 3डी स्टैम्पिंग मैनिपुलेटर प्रेस लाइन में स्थानिक गति का परिचय देता है। यांत्रिक वास्तुकला ऊर्ध्वाधर लिफ्ट के लिए एक समर्पित Z-अक्ष को एकीकृत करता है। यह मानक X और Y अक्षों के साथ संचालित होता है। कई कॉन्फ़िगरेशन उन्नत 3-अक्ष मोशन प्लेटफ़ॉर्म के रूप में कार्य करते हैं जो प्रेस अपराइट पर लगे होते हैं। अन्य लोग फर्श पर छह डिग्री की स्वतंत्रता के साथ पूरी तरह से व्यक्त रोबोटिक हथियारों का उपयोग करते हैं। यह स्थानिक स्वतंत्रता मौलिक रूप से बदल देती है कि प्रेस विंडो के माध्यम से हिस्से कैसे चलते हैं।
प्राथमिक परिचालन लाभ ऊर्ध्वाधर निष्कर्षण क्षमता है। जोड़-तोड़ करने वाला यंत्र गहरी डाई गुहिकाओं से भागों को सीधे बाहर उठा सकता है। यह हवा में सामग्री को झुका सकता है, घुमा सकता है या पलट सकता है। यह मानव संचालकों द्वारा किसी प्रत्यक्ष शारीरिक संपर्क के बिना होता है। आप प्रेस संचालन के बीच जटिल ज्यामिति को निर्बाध रूप से पुन: व्यवस्थित कर सकते हैं। इससे इंटरमीडिएट स्टेजिंग टेबल, टर्नओवर स्टेशन या टेंडेम प्रेस के बीच मैन्युअल हस्तक्षेप की आवश्यकता समाप्त हो जाती है।
ये सिस्टम जटिल विनिर्माण प्रक्रियाओं के लिए भारी भार उठाने का काम संभालते हैं। विशिष्ट अनुप्रयोगों में सिंक्रोनाइज़्ड टेंडेम प्रेस लाइनें और डीप-ड्रॉ स्टैम्पिंग शामिल हैं। ऑटोमोटिव बॉडी पैनल बड़े स्क्रैप शूट और गाइड पिन को साफ़ करने के लिए 3डी हेरफेर पर बहुत अधिक निर्भर करते हैं। मध्यवर्ती अभिविन्यास परिवर्तनों की आवश्यकता वाले किसी भी उत्पादन को इस तकनीक की आवश्यकता होती है। 3डी आर्किटेक्चर जटिल भाग डिज़ाइन को चलाने के लिए आवश्यक लचीलापन प्रदान करता है जो अन्यथा एक प्लानर ट्रांसफर सिस्टम को क्रैश कर देगा।
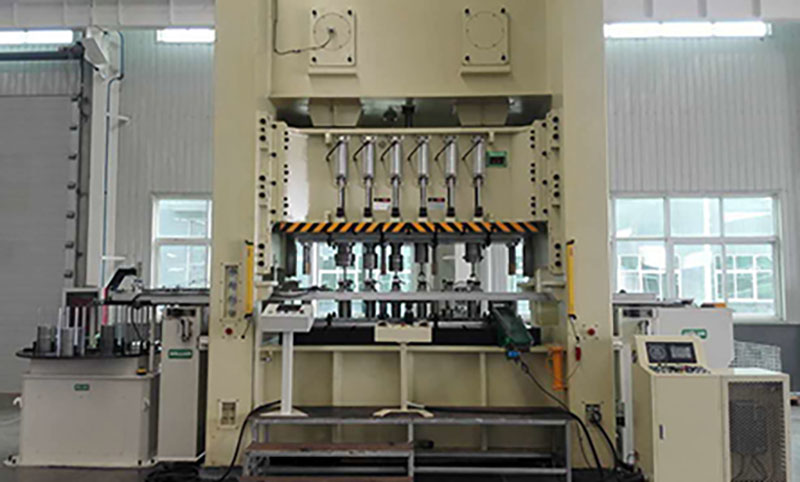
भाग ज्यामिति स्वचालन चयन के लिए प्राथमिक फ़िल्टरिंग मानदंड के रूप में कार्य करती है। समतल हिस्से क्षैतिज तल पर आसानी से स्थानांतरित हो जाते हैं। जटिल भाग तत्काल भौतिक बाधाएँ प्रस्तुत करते हैं। गहरे खींचे गए घटकों के लिए 3डी मैनिपुलेटर के Z-अक्ष की आवश्यकता होती है। आपको निचले डाई कैविटी से भाग को भौतिक रूप से निकालना होगा। क्षैतिज स्थानांतरण तब तक शुरू नहीं हो सकता जब तक कि भाग डाई सीमा और किसी उभरे हुए गाइड पिन को साफ़ नहीं कर देता।
2डी प्रणाली को जटिल भागों को संभालने के लिए विशेष टूलींग की आवश्यकता होती है। यह वायवीय या नाइट्रोजन गैस इन-डाई लिफ्टर्स पर बहुत अधिक निर्भर करता है। ये भारोत्तोलक भाग को स्थानांतरण ऊंचाई तक धकेलते हैं। एकीकृत भारोत्तोलकों के साथ इंजीनियरिंग कॉम्प्लेक्स की मरम्मत के लिए महत्वपूर्ण पूंजी और रखरखाव ओवरहेड की आवश्यकता होती है। आपको हर नए हिस्से के लिए इन कॉम्प्लेक्स डाइज़ की इंजीनियरिंग की लागत का मूल्यांकन करना चाहिए। अक्सर, 3डी मैनिपुलेटर में निवेश करना आपकी इन्वेंट्री में प्रत्येक डाई शू को संशोधित करने की तुलना में अधिक कुशल साबित होता है।
डाई क्लीयरेंस आवश्यक गति पथ भी निर्धारित करता है। गाइड पिन, स्क्रैप च्यूट और कैम इकाइयाँ प्रेस विंडो के अंदर टकराव का खतरा पैदा करती हैं। एक 2डी मैनिपुलेटर को इन बाधाओं को रैखिक रूप से नेविगेट करना होगा, जो कभी-कभी असंभव होता है। एक 3डी प्रणाली आसानी से रुकावटों के ऊपर से हिस्से को उठा सकती है। यह ऊर्ध्वाधर क्लीयरेंस डाई डिज़ाइन को काफी सरल बनाता है। यह नए टूलींग विकास के लिए आवश्यक इंजीनियरिंग घंटों को कम करता है और भयावह दुर्घटनाओं को रोकता है।
चक्र का समय सीधे तौर पर प्रेस लाइन की लाभप्रदता को निर्धारित करता है। आपको दोनों प्रणालियों के त्वरण प्रोफाइल की तुलना करनी चाहिए। 2डी मैनिपुलेटर बेहतर त्वरण और मंदी दर का दावा करते हैं। सरलीकृत यांत्रिकी आक्रामक सर्वो मोटर ट्यूनिंग की अनुमति देती है। गतिमान घटकों का द्रव्यमान काफी कम है। इसके परिणामस्वरूप तेज़ पॉइंट-टू-पॉइंट स्थानांतरण गति होती है जो उच्च गति वाले यांत्रिक प्रेस के साथ बनी रहती है।
3डी गति को लागू करने से एक अलग चक्र समय दंड का परिचय मिलता है। तीन आयामों में चलने में स्वाभाविक रूप से एक रैखिक पथ की तुलना में अधिक समय लगता है। ज़ेड-अक्ष यात्रा प्रत्येक स्ट्रोक में एक सेकंड के महत्वपूर्ण अंश जोड़ती है। मैनिपुलेटर को भाग को उठाना, स्थानांतरित करना और फिर नीचे करना होगा। यह अनुक्रमिक गति समग्र स्थानांतरण विंडो का विस्तार करती है और अक्सर प्रेस को कम निरंतर गति से चलाने की आवश्यकता होती है।
इन प्रणालियों का मूल्यांकन करते समय आपको स्ट्रोक प्रति मिनट (एसपीएम) प्रभाव की सावधानीपूर्वक गणना करनी चाहिए। चक्र समय दंड निर्धारित करने के लिए इन चरणों का पालन करें:
शीर्ष मृत केंद्र से निचले मृत केंद्र तक बेसलाइन प्रेस स्ट्रोक समय को मापें।
निचले डाई शू को साफ़ करने के लिए आवश्यक Z-अक्ष निष्कर्षण समय की गणना करें।
प्रेस स्टेशनों के बीच एक्स-अक्ष क्षैतिज स्थानांतरण समय जोड़ें।
भाग को अगली प्रगति में रखने के लिए आवश्यक Z-अक्ष सम्मिलन समय में कारक।
अपना अधिकतम एसपीएम ज्ञात करने के लिए निरंतर प्रेस चक्र के विरुद्ध कुल स्वचालित स्थानांतरण समय की तुलना करें।
स्थिति निर्धारण सटीकता स्टैक्ड यांत्रिक सहनशीलता को कम करने पर निर्भर करती है। प्रत्येक गतिमान अक्ष विचरण का एक संभावित बिंदु प्रस्तुत करता है। 2डी मैनिपुलेटर स्वाभाविक रूप से उच्च आधारभूत पुनरावृत्ति प्रदान करते हैं। उनके पास कम चलने वाले हिस्से और कम अभिव्यक्ति बिंदु होते हैं। कठोर रैखिक गाइड उच्च गति स्थानांतरण के दौरान सख्त संरेखण बनाए रखते हैं। यह सुनिश्चित करता है कि भाग हर बार बिल्कुल डाई लोकेटर पर उतरता है।
एक 3डी प्रणाली को सटीकता बनाए रखने के लिए अधिक इंजीनियरिंग चुनौतियों का सामना करना पड़ता है। पूर्ण विस्तार पर संचालन करने से छोटे कंपन बढ़ जाते हैं। Z-अक्ष तंत्र क्षैतिज स्थानांतरण के दौरान एक कैंटिलीवर प्रभाव प्रस्तुत करता है। बहु-अक्ष कंपन का प्रतिकार करने के लिए भारी संरचनात्मक घटकों की आवश्यकता होती है। एंड-ऑफ-आर्म टूलींग को स्थिर रखने के लिए गैन्ट्री या बेस को महत्वपूर्ण गतिशील बलों को अवशोषित करना चाहिए।
सर्वो मोटर रिज़ॉल्यूशन 3डी सटीकता में महत्वपूर्ण भूमिका निभाता है। उन्नत निरपेक्ष एन्कोडर्स को एक साथ तीन स्थानिक आयामों में स्थिति को ट्रैक करना होगा। नियंत्रक को टूलींग की गति की भरपाई करनी चाहिए क्योंकि यह हवा में घूमता है। सख्त सहनशीलता बनाए रखने के लिए निरंतर अंशांकन की आवश्यकता होती है। आपको यह सुनिश्चित करना होगा कि आंशिक गड़बड़ी को रोकने के लिए 3डी सिस्टम में आपके विशिष्ट पेलोड के लिए पर्याप्त कठोरता हो।
आपकी सुविधा का भौतिक लेआउट उपकरण चयन को निर्देशित करता है। टेंडेम लाइन में प्रेसों के बीच की दूरी महत्वपूर्ण है। यह अंतर आवश्यक मैनिपुलेटर पहुंच निर्धारित करता है। लंबी स्थानांतरण दूरी के लिए मजबूत यांत्रिक समर्थन की आवश्यकता होती है। एक 2डी प्रणाली हेवी-ड्यूटी रैखिक रेल का उपयोग करके मध्यम दूरी तय कर सकती है। हालाँकि, अत्यधिक दूरी ट्रांसफर बार पर कंपन और विक्षेपण को बढ़ाती है।
दोनों आर्किटेक्चर के बीच फ़ुटप्रिंट आवश्यकताएँ काफी भिन्न होती हैं। 3डी मैनिपुलेटर्स को अक्सर अधिक मजबूत माउंटिंग संरचनाओं की आवश्यकता होती है। उन्हें बहु-अक्ष आंदोलनों द्वारा उत्पन्न जड़ता के जटिल क्षण को संभालना होगा। फ़्लोर-माउंटेड आर्टिकुलेटेड रोबोटों को पर्याप्त कंक्रीट एंकरिंग और सुरक्षा बाड़ लगाने की आवश्यकता होती है। गैन्ट्री-शैली 3डी सिस्टम को सीधे प्रेस क्राउन पर बोल्ट किए गए भारी स्टील सुपरस्ट्रक्चर की आवश्यकता होती है।
आपको प्रेस अपराइट के बीच उपलब्ध स्थान का मूल्यांकन करना चाहिए। 2डी सिस्टम में आम तौर पर निचली प्रोफ़ाइल होती है। वे तंग प्रेस वाली खिड़कियों और निचली छतों के नीचे आसानी से फिट हो जाते हैं। 3डी सिस्टम को डाई के ऊपर अधिक ऊर्ध्वाधर निकासी की आवश्यकता होती है। ज़ेड-अक्ष मस्तूल या रोबोटिक भुजा को प्रेस रैम से टकराए बिना मुखर होने के लिए जगह की आवश्यकता होती है। सुनिश्चित करें कि आपके प्रेस आयाम स्थापना से पहले आवश्यक स्थानिक लिफाफे को समायोजित कर सकते हैं।
टूलींग का वजन सीधे मैनिपुलेटर के प्रदर्शन और गति को प्रभावित करता है। पेलोड में मुद्रांकित भाग और ईओएटी दोनों शामिल हैं। 2डी मैनिपुलेटर अक्सर उच्च गति पर भारी पेलोड को संभाल सकते हैं। उनकी सरल संरचनात्मक गतिशीलता वजन को अधिक कुशलता से वितरित करती है। रैखिक गाइड सीधे गुरुत्वाकर्षण के विरुद्ध भार का समर्थन करते हैं। यह सर्वो मोटर्स को ऊर्ध्वाधर गिरावट से लड़ने के बजाय पूरी तरह से क्षैतिज त्वरण पर ध्यान केंद्रित करने की अनुमति देता है।
3डी हेरफेर के लिए अत्यधिक जटिल एंड-ऑफ-आर्म टूलींग की आवश्यकता होती है। आपको अक्सर अनुपालन तंत्र वाले वैक्यूम ग्रिपर की आवश्यकता होती है। ये तंत्र ऊर्ध्वाधर निष्कर्षण के दौरान मामूली गलत संरेखण को अवशोषित करते हैं। ईओएटी को मल्टी-एक्सिस रोटेशन के दौरान भाग को सुरक्षित करना होगा। यह भारी एल्यूमीनियम एक्सट्रूज़न और कई वायवीय वाल्व बैंकों का उपयोग करके मैनिपुलेटर बांह के अंत में महत्वपूर्ण वजन जोड़ता है।
Z-अक्ष मोटर को गुरुत्वाकर्षण के विरुद्ध इस संयुक्त पेलोड को उठाना होगा। यह 3डी प्रणाली की अधिकतम त्वरण दर को सीमित करता है। भारी पेलोड अधिकतम पहुंच पर संरचनात्मक विक्षेपण का कारण बनता है। आपको गतिशील पेलोड क्षमता की सावधानीपूर्वक गणना करनी चाहिए। सुनिश्चित करें कि चुनी गई प्रणाली आपके सबसे भारी हिस्से और टूलींग संयोजन को सटीकता से समझौता किए बिना या सर्वो अधिभार दोषों को ट्रिगर किए बिना संभाल सकती है।
स्वचालित स्थानांतरण प्रणालियाँ कार्यस्थल सुरक्षा को मौलिक रूप से बदल देती हैं। दोनों आर्किटेक्चर ऑपरेटरों को प्राथमिक खतरे वाले क्षेत्र से हटा देते हैं। मुद्रांकन चक्र के दौरान मानव हाथ अब प्रेस में प्रवेश नहीं करते हैं। यह प्रभावी रूप से विच्छेदन या कुचलने की चोटों के जोखिम को समाप्त करता है। स्वचालन कड़े औद्योगिक सुरक्षा नियमों और OSHA मानकों का अनुपालन सुनिश्चित करता है।
3डी मैनिपुलेटर्स जटिल उत्पादन के लिए विशिष्ट एर्गोनोमिक लाभ प्रदान करते हैं। वे मैन्युअल मध्य-प्रक्रिया पुनर्अभिविन्यास की आवश्यकता को समाप्त करते हैं। ऑपरेटरों को अब प्रेसों के बीच भारी रिक्त स्थान पलटने की आवश्यकता नहीं है। तेज धार वाली सामग्रियों को मैन्युअल रूप से संभालने से गंभीर घाव और खिंचाव होता है। 3डी प्रणाली श्रमिकों को तेज शीट धातु से दूर रखते हुए, सभी स्थानिक हेरफेर को स्वायत्त रूप से प्रबंधित करती है।
यह एर्गोनोमिक तनाव और कार्यस्थल की चोटों को काफी हद तक कम करता है। जब स्वचालन भारी उठाने को संभालता है तो दोहराव वाली गति से चोटें कम हो जाती हैं। सुविधा में कम कर्मचारी मुआवजे के दावे का अनुभव होता है। सुरक्षा प्रोटोकॉल भौतिक सुरक्षा से इलेक्ट्रॉनिक इंटरलॉक और हल्के पर्दे पर स्थानांतरित हो गए हैं। ऑपरेटर एक नियंत्रण केंद्र से स्वचालन इंटरफ़ेस का प्रबंधन करने वाली सुरक्षित भूमिकाओं में संक्रमण करते हैं।
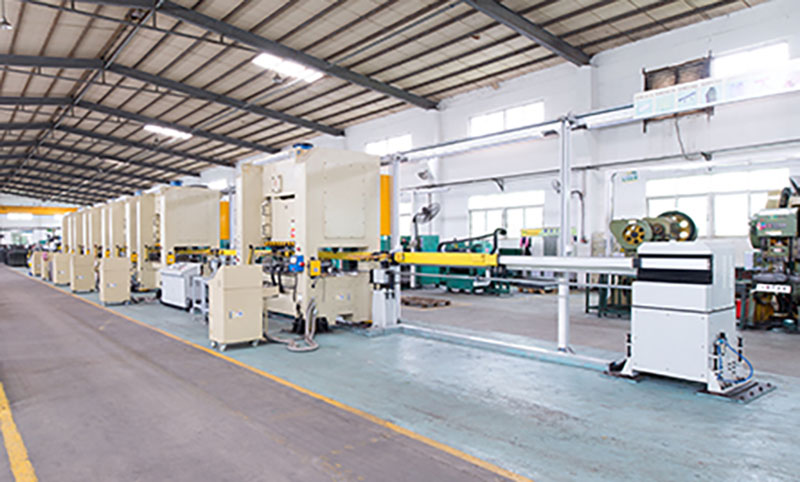
बेसलाइन हार्डवेयर आवश्यकताएँ प्रारंभिक पूंजी परिव्यय को निर्धारित करती हैं। 2डी सिस्टम के लिए कम सर्वोमोटर्स और सरल ड्राइव तंत्र की आवश्यकता होती है। संरचनात्मक घटकों का निर्माण और संयोजन कम जटिल है। यह सरल कार्यों के लिए 2डी आर्किटेक्चर को स्वाभाविक रूप से अधिक बजट-अनुकूल बनाता है। सुविधाएं कम प्रारंभिक निवेश के साथ कई प्रेस को स्वचालित कर सकती हैं, जिससे फ्लैट-पार्ट उत्पादन लाइनों पर तेजी से भुगतान अवधि प्राप्त हो सकती है।
एक 3डी प्रणाली काफी अधिक पूंजीगत व्यय की मांग करती है। Z-अक्ष को जोड़ने के लिए अतिरिक्त मोटर, सटीक गियरबॉक्स और हेवी-ड्यूटी बॉल स्क्रू की आवश्यकता होती है। आपको सॉफ़्टवेयर लाइसेंसिंग की छिपी हुई लागतों का हिसाब देना होगा। 3-अक्ष गति प्लेटफार्मों को प्रबंधित करने और जटिल किनेमेटिक्स की गणना करने के लिए उन्नत नियंत्रकों की आवश्यकता होती है। ये मालिकाना नियंत्रण प्रणालियाँ परियोजना में पर्याप्त अग्रिम खर्च जोड़ती हैं।
आपको विशेष ईओएटी की लागत को भी ध्यान में रखना चाहिए। 3डी ग्रिपर को जटिल वायवीय रूटिंग, वैक्यूम वेंटुरिस और सेंसर एकीकरण की आवश्यकता होती है। 3डी सिस्टम के लिए माउंटिंग संरचनाओं को भारी स्टील निर्माण की आवश्यकता होती है। स्थानिक जोड़-तोड़ करने से पहले अपनी पूंजी की उपलब्धता का अच्छी तरह मूल्यांकन करें। सुनिश्चित करें कि उत्पादन की मात्रा और आंशिक जटिलता उच्च प्रारंभिक निवेश को उचित ठहराती है।
स्वचालित मैनिपुलेटर्स बढ़ी हुई उत्पादन गति के माध्यम से निवेश पर रिटर्न उत्पन्न करते हैं। एक मशीन बिना थकान, ब्रेक या शिफ्ट में बदलाव के लगातार चलती रहती है। सुसंगत चक्र समय पूर्वानुमानित और उच्च आउटपुट दर उत्पन्न करता है। यह बढ़ा हुआ थ्रूपुट सीधे प्रारंभिक पूंजीगत व्यय की भरपाई करता है। आप कम दोषों और कम स्क्रैप के साथ प्रति शिफ्ट अधिक भागों का उत्पादन करते हैं।
स्वचालन रणनीतिक श्रम पुनः आवंटन की अनुमति देता है। अब आपको मैन्युअल स्थानांतरण कार्य करने या भारी रिक्त स्थान लोड करने वाले ऑपरेटरों की आवश्यकता नहीं है। ये कर्मचारी उच्च-मूल्य वाली पर्यवेक्षी भूमिकाओं में स्थानांतरित हो जाते हैं। वे गुणवत्ता नियंत्रण का प्रबंधन करते हैं, दृश्य निरीक्षण करते हैं और सिस्टम अनुकूलन को संभालते हैं। यह आपके मानव कार्यबल के मूल्य को अधिकतम करता है और समग्र संयंत्र मनोबल में सुधार करता है।
स्क्रैप सामग्री में कमी से वित्तीय रिटर्न में भी सुधार होता है। स्वचालित स्थानांतरण भाग को गिरने और गलत संरेखण क्षति को रोकते हैं। सटीक हैंडलिंग उच्च प्रथम-पास उपज दर सुनिश्चित करती है। आप कच्चे माल का अधिकतम उपयोग करते हैं और अपशिष्ट निपटान लागत कम करते हैं। जब स्थानांतरण प्रक्रिया से मानवीय त्रुटि हटा दी जाती है तो प्रेस लाइन की समग्र दक्षता में नाटकीय रूप से सुधार होता है।
2डी प्रणाली को चालू करने के लिए कम इंजीनियरिंग घंटों की आवश्यकता होती है। प्रोग्रामिंग सरल पॉइंट-टू-पॉइंट तर्क पर निर्भर करती है। नियंत्रक केवल गति के दो अक्षों का प्रबंधन करता है। मैनिपुलेटर को प्रेस पीएलसी के साथ एकीकृत करना सीधा है। हैंडशेकिंग सिग्नल में बुनियादी ओपन/क्लोज, टॉप डेड सेंटर वेरिफिकेशन और क्लियर-टू-रन कमांड शामिल होते हैं।
3डी सिस्टम के लिए व्यापक प्रोग्रामिंग और एकीकरण प्रयास की आवश्यकता होती है। इंजीनियरों को जटिल पथ नियोजन एल्गोरिदम विकसित करना होगा। टूलींग को गाइड पिन से टकराने से रोकने के लिए उन्हें डाई स्पेस के भीतर सख्त टकराव क्षेत्रों को परिभाषित करना होगा। सिस्टम को निरंतर प्रेस-फ़ॉलोइंग सिंक्रनाइज़ेशन की आवश्यकता होती है। चक्र समय को अनुकूलित करने के लिए मैनिपुलेटर को प्रेस रैम स्थिति के आधार पर अपनी गति को गतिशील रूप से समायोजित करना होगा।
नियंत्रक अनुकूलता एक प्रमुख एकीकरण बाधा बन जाती है। आपको मालिकाना सॉफ़्टवेयर पारिस्थितिकी तंत्र को एकीकृत करने में आसानी का मूल्यांकन करना चाहिए। ओपन-आर्किटेक्चर प्लेटफ़ॉर्म मौजूदा लीगेसी पीएलसी के साथ बेहतर संचार करते हैं। स्वामित्व प्रणालियों को अक्सर महंगे गेटवे मॉड्यूल और विशेष प्रोग्रामर की आवश्यकता होती है। स्टार्टअप में देरी से बचने के लिए इन एकीकरण घंटों को अपनी प्रोजेक्ट टाइमलाइन और संसाधन योजना में शामिल करें।
सिस्टम की जटिलता के आधार पर मैकेनिकल वियर प्रोफाइल अलग-अलग होते हैं। 3डी सिस्टम में अधिक गतिमान हिस्से और आर्टिक्यूलेशन जोड़ होते हैं। वे अधिक सर्वोमोटर्स, गियरबॉक्स और बियरिंग का उपयोग करते हैं। जटिल केबल प्रबंधन प्रणालियाँ स्थानिक गति के दौरान लगातार फ्लेक्स होती रहती हैं। ये कारक स्वाभाविक रूप से संभावित विफलता बिंदुओं की संख्या में वृद्धि करते हैं और अधिक मजबूत स्पेयर पार्ट्स इन्वेंट्री की आवश्यकता होती है।
एक 2डी प्रणाली एक सरल रखरखाव प्रोफ़ाइल प्रदान करती है। रैखिक गाइडों को बुनियादी स्नेहन और आवधिक निरीक्षण की आवश्यकता होती है। तनाव के लिए ड्राइव बेल्ट या रैक-एंड-पिनियन सिस्टम आसानी से उपलब्ध हैं। दो-अक्ष प्रणाली के समस्या निवारण में काफी कम समय लगता है। इसका मतलब उच्च समग्र उपकरण प्रभावशीलता (ओईई) और कम अनियोजित डाउनटाइम है।
आपको दोनों आर्किटेक्चर के लिए कठोर निवारक रखरखाव कार्यक्रम लागू करना होगा। 3डी सिस्टम को अंशांकन और मरम्मत के लिए विशेष तकनीशियनों की आवश्यकता होती है। स्पेयर पार्ट्स इन्वेंट्री में विशेष पूर्ण एनकोडर और मल्टी-एक्सिस सर्वो ड्राइव शामिल होने चाहिए। सिस्टम को चरम प्रदर्शन पर चालू रखने के लिए 3डी ऑटोमेशन तैनात करते समय थोड़े अधिक चल रहे रखरखाव संसाधनों की योजना बनाएं।
2डी और 3डी स्टैम्पिंग मैनिपुलेटर्स की तकनीकी तुलना | ||
इंजीनियरिंग पैरामीटर | 2 डी मैनिपुलेटर | 3 डी मैनिपुलेटर |
|---|---|---|
गतिज गति अक्ष | एक्स, वाई (तलीय) | एक्स, वाई, जेड (स्थानिक) |
चक्र समय प्रभाव | अत्यंत तेज़ (उच्च एसपीएम) | मध्यम (Z-अक्ष दंड) |
भाग ज्यामिति उपयुक्तता | सपाट, उथला रूप | गहराई से खींची गई, जटिल आकृतियाँ |
डाई इंजीनियरिंग आवश्यकताएँ | इन-डाई लिफ्टर्स की आवश्यकता है | मानक मर जाता है स्वीकार्य |
प्रोग्रामिंग जटिलता | सरल बिंदु-दर-बिंदु तर्क | जटिल पथ योजना एवं टकराव क्षेत्र |
भार क्षमता | उच्च (प्रत्यक्ष लोड समर्थन) | मध्यम (कैंटिलीवर सीमाएँ) |
रखरखाव ओवरहेड | कम जटिलता | उच्च जटिलता |
कई सुविधाएं अति-निर्दिष्ट उपकरणों के जाल में फंस जाती हैं। वे केवल कथित भविष्य-प्रूफ़िंग के लिए एक 3डी मैनिपुलेटर खरीदते हैं। हालाँकि, वे निकट भविष्य के लिए केवल सपाट हिस्से ही चलाते हैं। इसके परिणामस्वरूप पूंजीगत व्यय बर्बाद होता है। सुविधा को अप्रयुक्त Z-अक्ष से कोई परिचालन लाभ नहीं मिलता है, फिर भी उन्होंने क्षमता के लिए प्रीमियम का भुगतान किया है।
यह अति-विनिर्देश अनावश्यक रखरखाव ओवरहेड भी बनाता है। आप जटिल सर्वोमोटर्स और सॉफ़्टवेयर बनाए रखते हैं जो कोई दैनिक मूल्य प्रदान नहीं करते हैं। भारी 3डी प्रणाली वास्तव में आपके फ्लैट भाग के उत्पादन को धीमा कर सकती है। चक्र समय दंड आपकी समग्र उत्पादन क्षमता को कम कर देता है, जिसका अर्थ है कि आपने प्रति घंटे कम भागों का उत्पादन करने के लिए अधिक पैसे का भुगतान किया है।
कठोर भाग-मिश्रण विश्लेषण के माध्यम से इस जोखिम को कम करें। अपने प्रोडक्शन रन की संपूर्ण ऐतिहासिक समीक्षा करें। यथार्थवादी बाज़ार डेटा के आधार पर भविष्य के अनुबंधों का पूर्वानुमान लगाएं। 3डी ऑटोमेशन में केवल तभी निवेश करें यदि जटिल ज्यामिति आपके वॉल्यूम के एक महत्वपूर्ण हिस्से का प्रतिनिधित्व करती है। प्रौद्योगिकी को काल्पनिक भविष्य के परिदृश्यों के बजाय सीधे अपनी वास्तविक उत्पादन आवश्यकताओं के साथ संरेखित करें।
स्वचालन को कम निर्दिष्ट करने से तत्काल उत्पादन में बाधाएँ उत्पन्न होती हैं। एक सुविधा पूंजी बचाने के लिए 2डी मैनिपुलेटर तैनात करती है। उन्हें जल्द ही पता चला कि यह नए पासे के गाइड पिन को साफ़ नहीं कर सकता है। मैनिपुलेटर स्क्रैप च्यूट के आसपास नेविगेट नहीं कर सकता। इससे भयावह टकराव, टूलींग को गंभीर क्षति और कई हफ्तों तक अनियोजित डाउनटाइम का सामना करना पड़ता है।
2डी प्रणाली प्रेस लाइन पर एक स्थायी सीमा बन जाती है। सुविधा को गहरे भागों के लिए आकर्षक अनुबंधों को अस्वीकार करना चाहिए। मैनिपुलेटर की ऊर्ध्वाधर पहुंच की कमी की भरपाई के लिए उन्हें आंतरिक नाइट्रोजन भारोत्तोलकों के साथ अत्यधिक पूंजी इंजीनियरिंग कॉम्प्लेक्स डाई खर्च करनी होगी। इन परिचालन सीमाओं के कारण प्रारंभिक बचत जल्दी ही ख़त्म हो जाती है।
विक्रेता मूल्यांकन चरण के दौरान इस जोखिम को कम करें। खरीद से पहले व्यापक 3डी गतिक सिमुलेशन अनिवार्य करें। विक्रेता से आपकी वास्तविक डाई CAD फ़ाइलों का उपयोग करके विस्तृत पहुंच अध्ययन करने की अपेक्षा करें। सुनिश्चित करें कि प्रस्तावित 2डी सिस्टम भारी डाई संशोधनों की आवश्यकता के बिना भौतिक रूप से आपके सबसे जटिल टूलींग सेटअप को सुरक्षित रूप से नेविगेट कर सकता है।
पुराने मैकेनिकल प्रेस के साथ आधुनिक स्वचालन को एकीकृत करना अद्वितीय चुनौतियाँ प्रस्तुत करता है। लीगेसी प्रेस में अक्सर सटीक रोक क्षमताओं का अभाव होता है। दशकों के उपयोग के दौरान उनका क्लच और ब्रेक सिस्टम ख़राब हो जाता है। उनके पास निर्बाध संचार के लिए आधुनिक पीएलसी इंटरफेस का अभाव है। यह हाई-स्पीड मैनिपुलेटर के साथ सिंक्रोनाइज़ेशन को बेहद कठिन और खतरनाक बना देता है।
एक आधुनिक 3डी स्टैम्पिंग ऑटोमेशन मैनिपुलेटर को सटीक रैम स्थिति डेटा की आवश्यकता होती है। यह जानने की जरूरत है कि प्रेस स्ट्रोक हर समय कहां है। पुरानी प्रेस यह निरंतर प्रतिक्रिया नहीं दे सकती। यदि प्रेस शीर्ष मृत केंद्र से आगे निकल जाता है जबकि मैनिपुलेटर डाई स्पेस के अंदर होता है तो इससे गंभीर टकराव का जोखिम पैदा होता है।
पहले प्रेस नियंत्रण उन्नयन का आकलन करके इस जोखिम को कम करें। आपको आधुनिक रोटरी कैम लिमिट स्विच या एब्सोल्यूट रिज़ॉल्वर स्थापित करने की आवश्यकता हो सकती है। दोहरे सुरक्षा वाल्वों के साथ क्लच/ब्रेक नियंत्रणों को अपग्रेड करने से बार-बार रुकने योग्य दूरी सुनिश्चित होती है। सफल मैनिपुलेटर इंस्टालेशन के लिए प्रेस पीएलसी का आधुनिकीकरण अक्सर एक शर्त होती है। उन्नत रोबोटिक्स को पुराने प्रेस नियंत्रणों से न जोड़ें।
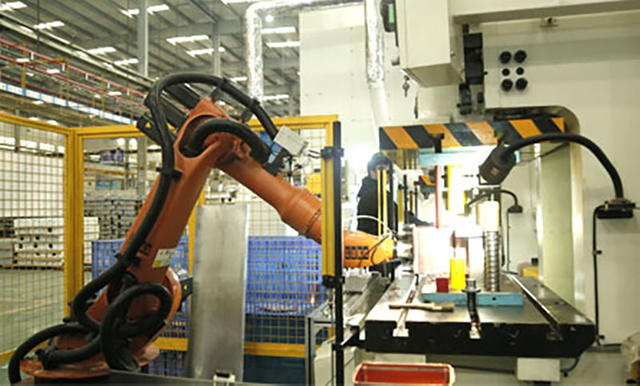
2डी सिस्टम चुनने के लिए विशिष्ट परिचालन स्थितियों की आवश्यकता होती है। आपको अपनी वर्तमान और भविष्य की उत्पादन आवश्यकताओं का सावधानीपूर्वक मूल्यांकन करना चाहिए। यह आर्किटेक्चर उच्च गति, कम-जटिलता वाले वातावरण में उत्कृष्टता प्राप्त करता है। जब आपकी सुविधा निम्नलिखित मानदंडों को पूरा करती है तो 2डी मैनिपुलेटर पर विचार करें।
आपके उत्पादन में पूरी तरह से सपाट रिक्त स्थान या उथले-गठित हिस्से शामिल हैं।
आपके मौजूदा डाइज़ में पहले से ही विश्वसनीय वायवीय या हाइड्रोलिक भारोत्तोलक शामिल हैं।
अधिकतम स्ट्रोक प्रति मिनट (एसपीएम) लाभप्रदता का प्राथमिक चालक है।
चालू वित्तीय वर्ष के लिए पूंजीगत व्यय बजट सख्ती से सीमित हैं।
आपकी रखरखाव टीम के पास जटिल मल्टी-एक्सिस सर्वो सिस्टम का अनुभव नहीं है।
प्रेस विंडो ओवरहेड ऑटोमेशन के लिए सीमित ऊर्ध्वाधर निकासी प्रदान करती है।
संपूर्ण प्रगतिशील मुद्रांकन प्रक्रिया के दौरान आंशिक अभिविन्यास समान रहता है।
एक 3डी प्रणाली आधुनिक विनिर्माण चुनौतियों के लिए आवश्यक लचीलापन प्रदान करती है। यह उन जटिल ज्यामितियों को संभालता है जिन्हें रैखिक प्रणालियाँ संसाधित नहीं कर सकती हैं। आपको बढ़ी हुई क्षमता के माध्यम से उच्च निवेश को उचित ठहराना होगा। जब आपकी सुविधा इन उत्पादन वास्तविकताओं का सामना करती है तो एक 3डी मैनिपुलेटर पर विचार करें।
आप गहरे खींचे गए घटकों का निर्माण करते हैं जिनके लिए महत्वपूर्ण ऊर्ध्वाधर निष्कर्षण निकासी की आवश्यकता होती है।
भागों को मध्य हवा में घूमने या अग्रानुक्रम प्रेस संचालन के बीच फ़्लिप करने की आवश्यकता होती है।
आप आंतरिक यांत्रिक भारोत्तोलकों को हटाकर भविष्य के डाई डिज़ाइन को सरल बनाना चाहते हैं।
आपकी सुविधा भारी, अजीब पैनलों को संसाधित करती है जो मैन्युअल रूप से एर्गोनोमिक चोटों का कारण बनते हैं।
आप जटिल ऑटोमोटिव या एयरोस्पेस अनुबंधों पर बोली लगा रहे हैं जिनमें स्थानिक हेरफेर की आवश्यकता होती है।
प्रेस लाइन लेआउट के लिए बड़े स्क्रैप च्यूट या बोल्स्टर एक्सटेंशन पर नेविगेट करने की आवश्यकता होती है।
अत्यधिक जटिल टूलींग सेटअप के लिए आपको उन्नत टकराव बचाव क्षमताओं की आवश्यकता होती है।
इष्टतम स्वचालन वास्तुकला का चयन आपकी उत्पादन दक्षता को परिभाषित करता है। आपको अपने विशिष्ट भाग की ज्यामिति के विरुद्ध गतिक क्षमताओं को संतुलित करना होगा। संपूर्ण तकनीकी मूल्यांकन महँगी कार्यान्वयन त्रुटियों को रोकता है। अपनी प्रेस लाइन आधुनिकीकरण रणनीति को आगे बढ़ाने के लिए इस ज्ञान का उपयोग करें। अपना ऑटोमेशन अपग्रेड शुरू करने के लिए इन कार्रवाई योग्य चरणों का पालन करें।
प्रेस मशीनरी और स्टैम्पिंग ऑटोमेशन समाधानों में अनुभव के साथ, किंगलान उत्पादन दक्षता, स्वचालन क्षमता और प्रेस लाइन प्रदर्शन में सुधार करने के इच्छुक निर्माताओं का समर्थन करता है। इसके उद्योग-केंद्रित समाधान नई स्टैम्पिंग लाइनों की योजना बनाने या मौजूदा उत्पादन प्रणालियों को अपग्रेड करने की योजना बनाने वाले निर्माताओं के लिए एक व्यावहारिक आधार प्रदान करते हैं।
सटीक ऊर्ध्वाधर लिफ्ट आवश्यकताओं को निर्धारित करने के लिए अपने वर्तमान और पूर्वानुमानित भाग मिश्रण का ऑडिट करें।
अपनी सबसे जटिल डाई सीएडी फ़ाइलों का उपयोग करके विक्रेताओं से 3डी किनेमेटिक पहुंच अध्ययन का अनुरोध करें।
आवश्यक पीएलसी या रिज़ॉल्वर अपग्रेड की पहचान करने के लिए अपने पुराने प्रेस नियंत्रणों का मूल्यांकन करें।
अपनी आवश्यक आउटपुट दरों पर Z-अक्ष आंदोलन के चक्र समय प्रभाव की गणना करें।
मल्टी-एक्सिस सर्वो तकनीक का समर्थन करने के लिए अपनी रखरखाव टीम की क्षमता का आकलन करें।
ए: एक 2डी मैनिपुलेटर भागों को लंबवत रूप से नहीं उठा सकता है। यह केवल गहरे खींचे गए हिस्सों को संभालता है यदि डाई में यांत्रिक या वायवीय लिफ्टर हों। क्षैतिज गति शुरू होने से पहले इन भारोत्तोलकों को भाग को पूरी तरह से गुहा से बाहर स्थानांतरण ऊंचाई तक धकेलना होगा। इसके लिए विशेषीकृत डाई इंजीनियरिंग की आवश्यकता होती है।
उत्तर: तीन आयामों में चलने में स्वाभाविक रूप से दो आयामों में जाने की तुलना में अधिक समय लगता है। ऊर्ध्वाधर Z-अक्ष यात्रा स्थानांतरण समय में एक सेकंड का अंश जोड़ती है। हालाँकि, अनुकूलित पथ योजना और निरंतर प्रेस सिंक्रनाइज़ेशन इस चक्र समय दंड को काफी कम कर सकता है।
उत्तर: 3डी सिस्टम को कठोर निवारक रखरखाव की आवश्यकता होती है। तकनीशियनों को मल्टी-एक्सिस सर्वोमोटर्स, सटीक गियरबॉक्स और जटिल केबल प्रबंधन ट्रैक का निरीक्षण करना चाहिए। स्थानिक सटीकता बनाए रखने के लिए नियमित अंशांकन आवश्यक है। आपको यह सुनिश्चित करना होगा कि आपका रखरखाव स्टाफ उन्नत गति नियंत्रकों पर प्रशिक्षित है।
उत्तर: पुरानी प्रेसों को नियंत्रण प्रणाली ऑडिट की आवश्यकता होती है। प्रेस में विश्वसनीय रोकने की क्षमता और आधुनिक क्लच/ब्रेक नियंत्रण होना चाहिए। मैनिपुलेटर के नियंत्रक को सटीक रैम स्थिति डेटा संचारित करने के लिए इसे एक आधुनिक पीएलसी इंटरफ़ेस और रोटरी रिज़ॉल्वर की आवश्यकता होती है।
उत्तर: हां, 2डी मैनिपुलेटर आम तौर पर अधिक कठोर होते हैं। उनके पास कम चलने वाली कुल्हाड़ियाँ और आर्टिक्यूलेशन जोड़ हैं। यह यांत्रिक सरलता उच्च गति स्थानांतरण के दौरान कंपन को कम करती है। कठोर रैखिक गाइड सख्त संरेखण बनाए रखते हैं, जो उच्च आधारभूत स्थितिगत दोहराव प्रदान करते हैं।
उत्तर: हां, कई 3डी मैनिपुलेटर्स एंड-ऑफ़-आर्म टूलींग पर घूर्णी क्षमताओं की सुविधा देते हैं। वे एक हिस्से को उठा सकते हैं, हवा में घुमा सकते हैं या पलट सकते हैं, और इसे पूरी तरह से अलग दिशा में अगले प्रेस में रख सकते हैं। इससे मैन्युअल स्टेजिंग टेबल की आवश्यकता समाप्त हो जाती है।


